
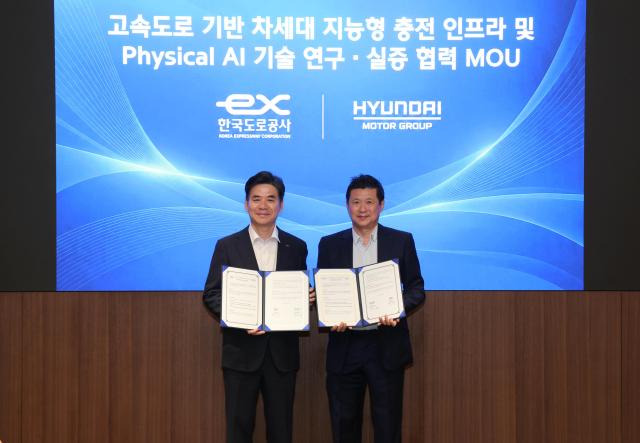
1日,韩国道路公社宣布,前一天在首尔现代汽车总部与现代汽车集团签署了“基于高速公路物理AI的机器人技术研发及实证合作”的工作协议。
物理AI是指机器人等物理实体通过人工智能感知、判断周围环境并直接执行作业的技术。双方计划共同研究利用物理AI的高速公路安全与维护管理技术,并在实际现场进行实证。道路公社将提供桥梁、隧道、休息站等实证现场,现代汽车集团则将利用其在服务和充电机器人开发方面的经验。
将把机器人投入到桥梁底部或隧道等危险区域,收集现场数据,研究作业人员基于这些数据进行状态判断的检查体系。未来的目标是将技术扩展到机器人直接执行现场作业的阶段。
在休息站,还将研究应用充电机器人和无线充电等下一代电动车充电技术。道路公社还在推进充电基础设施的扩充,特别是在今年6月招募了高速公路休息站电动车充电站建设项目的承包商。
双方将分享与物理AI相关的未来道路领域技术和信息,并推进共同研发。在签署协议后,双方还讨论了将现代汽车集团正在运营的灌溉、安保、配送机器人应用于高速公路现场的方案。
韩国道路公社道路交通研究院院长赵成民表示:“机器人技术是提高高速公路维护管理效率和作业人员安全的关键领域,我们将结合民间的机器人技术与高速公路现场基础,取得实质性成果。”
※ 本报道经人工智能(AI)系统翻译与编辑。












