“开始自动驾驶。”
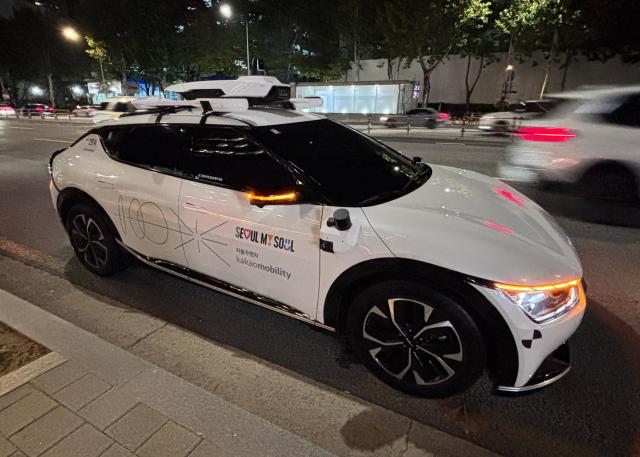
在平日的晚上10点,首尔江南区梅峰站附近,乘坐自驾出租车“首尔自动车”,车辆开始移动。驾驶座上坐着自驾经理,但没有碰触方向盘。方向盘自动左右转动,车辆根据信号减速,与前车保持距离。
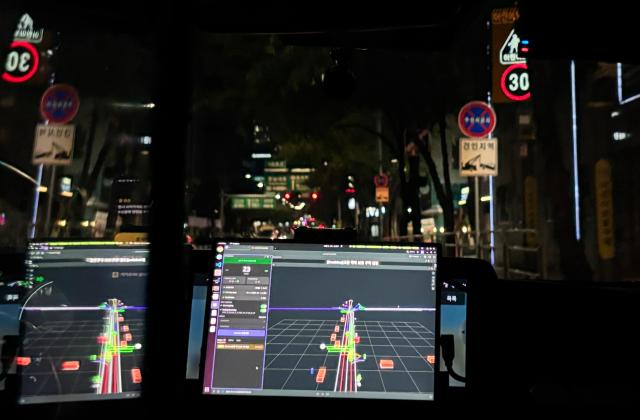
在后座,乘客可以通过视觉化设备“AVV(自动驾驶视觉化器)”查看自驾车所观察的道路。车辆、行人以及未来行驶路径以实时三维图形呈现。
当天的首尔自动车试乘在梅峰站一带进行,持续约20至30分钟。路线经过了左转、右转、儿童保护区、隧道和车辆合流等城市自驾中可能遇到的多种环境。
经过儿童保护区到GPS信号弱的隧道
行驶过程中,车内传出“这是儿童保护区”的提示。同时,后座的AVV也显示已进入儿童保护区。
卡卡奥出行自8月起扩大了首尔自动车的行驶范围,包括儿童保护区等交通弱势群体保护区。在保护区内,车辆需以限制速度的80%以下行驶,限制急加速。例如,儿童保护区的限速为每小时30公里,则最高时速为24公里。
卡卡奥出行相关人士表示:“交通弱势群体保护区限制较多,因此我们将安全放在首位。”
试乘的后半段进入了梅峰隧道。隧道是接收卫星导航系统(GPS)信号不稳定的阴影区域,周围环境的传感器作用变得尤为重要。因此,这一段被视为在GPS信号受限环境中验证传感器认知和行驶性能的关键区域。
在进入隧道的过程中,旁边车道的车辆也出现了合流情况。首尔自动车根据周围车辆的动态调整速度和位置,顺利进入隧道。尽管车辆数量不小,但自驾经理并未需要接管方向盘,之后在隧道内也继续进行自驾。
复杂的江南是‘驾驶AI’的学习场
当车辆驶近梅峰站附近的公交车站时,路边停着一辆开启了警示灯的车辆。它会继续停着,还是会突然启动,无法预测。再往前开,路上也出现了为上下车而暂时停靠的车辆。非法停车和随意过马路的行人也是江南道路上自驾车经常遇到的变量。
卡卡奥出行在江南积累自驾数据的原因也在于此。为了尽可能多地在实际道路上体验和学习不常发生或难以预测的“边缘案例”。首尔市与卡卡奥出行等自驾企业认为,在难度较低的区域行驶一年,不如在江南一个月内经历多种情况更有利于自驾模型的提升。
自3月起,卡卡奥出行在江南运营深夜自驾服务,行驶于主干道和小巷。自6月起,车辆在白天人流和车流更密集的时间段内,覆盖江南全区,积累数据。
利用江南数据扩大E2E……拓宽AI判断领域
在道路上遇到的各种情况将再次作为自驾AI的学习数据。卡卡奥出行建立了数据管道,收集行驶数据后进行清洗、自动标注和数据挖掘,再进行模型再学习。在此过程中,筛选出学习价值高的边缘案例,重新输入AI进行学习。
目前,首尔自动车采用了AI规划师与规则基础规划师相结合的混合方式。经过实际道路数据学习的AI在判断行驶情况时,安全相关领域也会结合既定规则进行设计。
卡卡奥出行计划在年底提高认知和判断领域中E2E(端到端)模型的比例。AI在判断行驶情况后制定行驶计划,规则基础的“安全评估器”在最后阶段进行再次验证。
卡卡奥出行相关人士表示:“目前AI规划师在一定程度上进行判断,但并不是全部由E2E负责的阶段。”并表示:“我们计划提高E2E的比例,扩大AI判断的领域。”
卡卡奥出行还在准备无需驾驶员介入的四级自动驾驶服务。目前,当乘客在行驶过程中更改目的地时,自驾会暂停,由自驾经理直接应对。未来,为了应对无人自动驾驶,将通过车辆和监控系统处理目的地更改、上下车确认和突发情况等目前由人负责的角色,提升相关技术。
※ 本报道经人工智能(AI)系统翻译与编辑。